


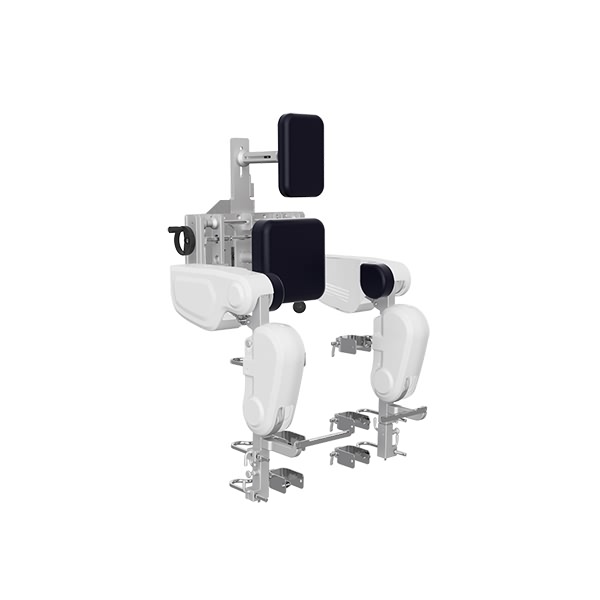


Quid est robotica exercitationis incessus?
Robotica exercitationis et aestimationis incessus estInstrumentum ad rehabilitationem exercitationis propter perturbationem ambulandi.Systema computatrale moderationis et instrumentum correctionis incessus adhibet ut exercitationem incessus efficiat.Aegroti memoriam incessus normalis per exercitationem incessus repetiti et trajectoriae fixae sub positione stereoscopica recta confirmant.Cum roboto incessante, aegroti possuntareas functionis ambulandi in cerebris suis restituant, modum ambulandi rectum constituere. Praeterea, robot efficaciterExercitationes ambulationis musculorum et articulationum pertinentium, quod optimum est ad rehabilitationem.
Robotica ad incessum exercendum apta est ad rehabilitationem impedimentorum ambulandi ex laesione systematis nervosi, ut ictu (infarctus cerebri, haemorrhagia cerebri), causatorum.Quo citius aegrotus exercitationem incessus incipiat, eo brevior erit tempus rehabilitationis.
Quis est effectus therapeuticus roboticae ad incessum exercendum?
1, modum ambulandi normalem resume per primam exercitationem ambulandi;
2, spasmos efficaciter inhibent et leniunt et mobilitatem articularium emendant;
3, sustentatio ponderis dynamica, input proprioceptivum augendum, robur musculorum conservandum et augendum.
Quas proprietates habet robotus ad incessum exercendum?
1, Designatio secundum cyclum incessus normalem;
2, motores servo importati - angulum motus articularis et celeritatem ambulandi accurate gubernant;
3, Modi exercitationis activi et passivi;
4, Vis ducens mollis est et adaptabilis;
5, Incessus habitus incessus abnormes per incessus offset corrige;
6, spasmi detectio et protectio;
7, systema suspensionis duos modos sustentationis habet: Fulcrum staticumIdoneum ad elevationem et descensum verticalem, facilem translationem aegrotorum e sella rotali ad statum stantem reddit.Auxilium dynamicum: adaptatio dynamica centri gravitatis corporis in cyclo incessus.
8, cursus automatarius patentatus- Celeritas cursoriae et correctoris incessus sponte synchronizantur;Minima celeritas est 0.1 km/h, aptum ad exercitationem rehabilitationis primam; Cursorium potest fungi ut pulvinus quigenua et ligamenta aegrotorum protegit.
9, disciplina de scaena virtuali ad responsa pertinentia- studium exercitationis augere, taediosum tractationem minuere, etprocessum convalescentiae aegrotorum promovere.
10, programmata - indicem aegrotorum constituere ad informationes curationis et consilia curationis recensenda;Ratio curationis aptari potest ut accurata gubernatio et accurata recuperatio efficiantur; Curvam resistentiae cruris aegroti in tempore reali ostende;Monitorium in tempore realiExercitationis crurum activae et passivae, condicionem virium activarum aegroti observans.
Per decennia praeterita, multa instrumenta rehabilitationis, inter quaetherapia physicaetrobota rehabilitationisInveni quod tibi maxime utile est, et libenter...nuntium contactus mitte.
-

A2-2 CE Robot Rehabilitationis Membrorum Superiorum
-

A6-2 Rehabilitatio Brachii et Robotica Aestimationis
-

Instrumentum CS2 ad Facultatem Cognitivam Probandam et Exercendam
-

A1-2 Exercitatio ad responsa intellegentia membri inferioris...
-
MTT-S Exercitatio Aestimationis Stabilitatis Spinae Sedentis...
-
A8-3 AUTOMATUS REHABILITATIONIS ISOKINETICAE


