


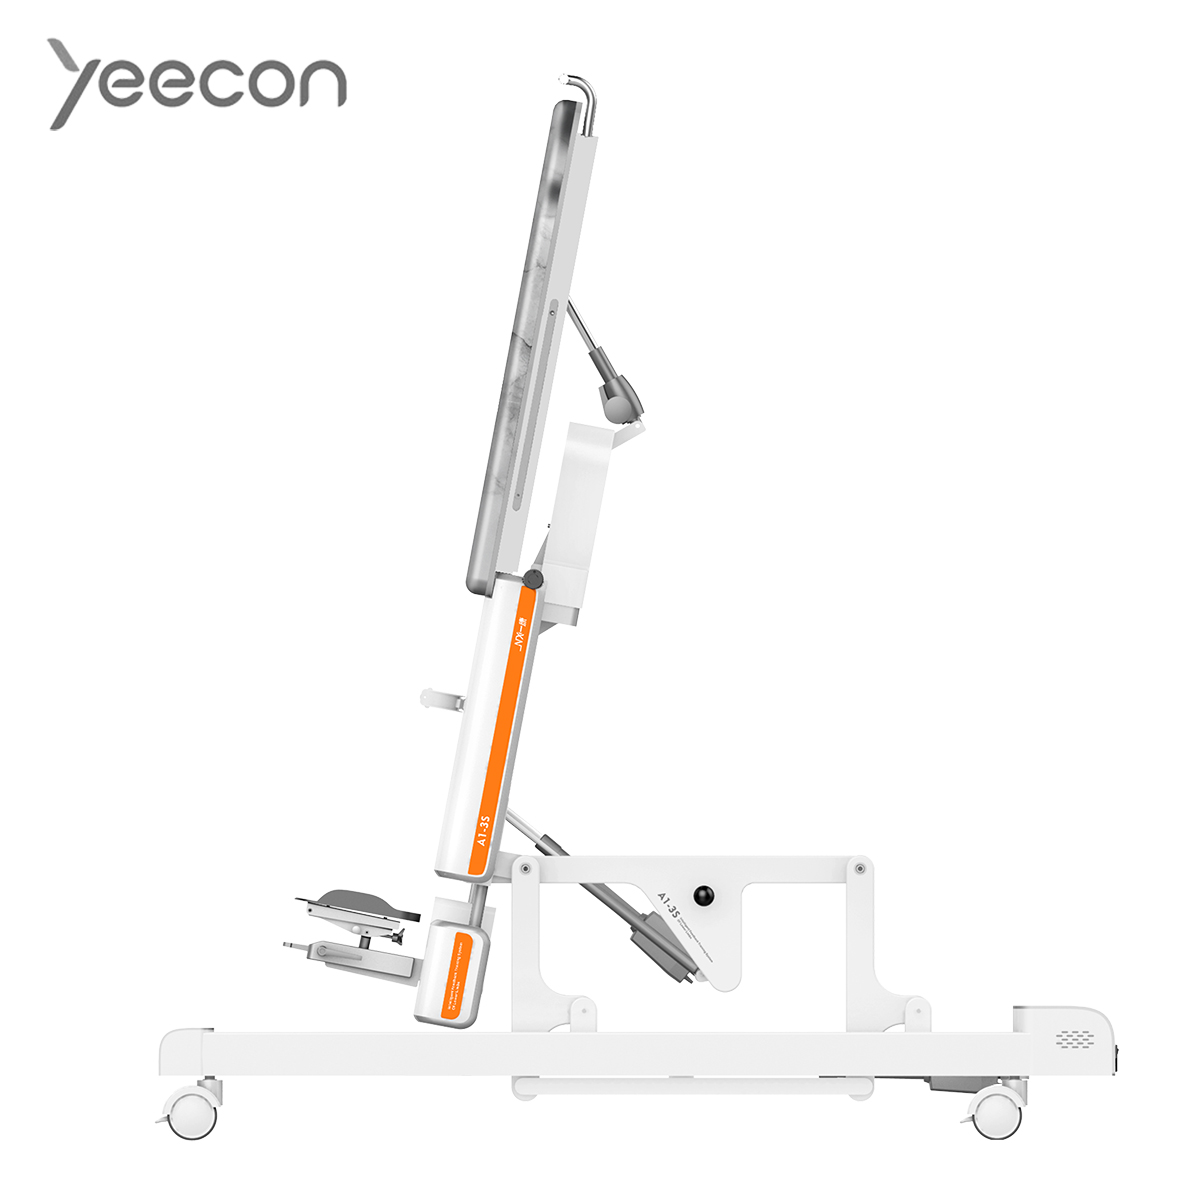
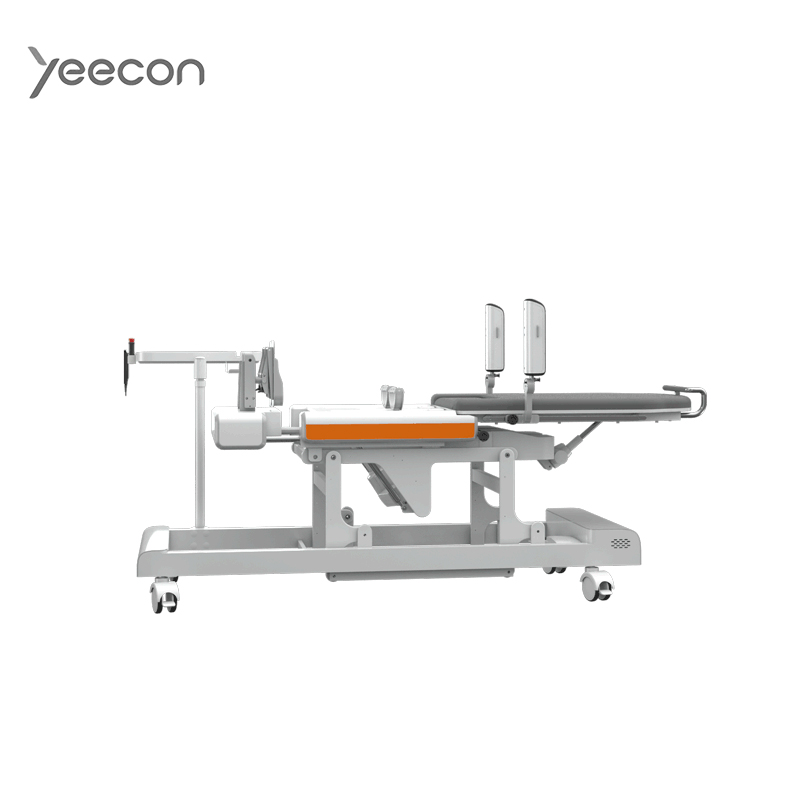


Yikang, annis technologiae rehabilitationis intellegentis et experientiae clinicae cum recentissima industriae rehabilitationis inclinatione coniunctis, systema A1-3 pro responsis et exercitatione membri inferioris intellegentis elaboravit.
INTRODUCTIO PRODUCTI
Mensa inclinabilis robotica A1-3 novo conceptu rehabilitationis utitur ad defectus exercitationis rehabilitationis traditionalis superandos. Mensa inclinabilis aegrotis auxiliatur ad exercitationem ambulandi. Simulando incessum physiologicum normalem, hoc instrumentum adiuvat ad facultatem ambulandi aegrotorum restituendam.
A1-3 aptum est ad rehabilitationem aegrotorum qui perturbationibus systematis nervosi laborant, quae ex ictu vel trauma cerebri vel laesione medullae spinalis imperfecta orta sunt. Vere efficax solutio est ad robotum rehabilitationis adhibendum, praesertim in primis rehabilitationis stadiis.
Quod ad curationem rehabilitationis attinet, tres gradus exercitationis membri inferioris sunt: exercitatio interactionis scaenicae passivae, exercitatio unilateralis inducta, et exercitatio interactiva alternans. Primum systema exercitationis membri inferioris est, quod viam exercitationis progressivam construit.
Optimizatio Efficaciae Motus
- Ab usu clinico incipiendo, meliores modos exercitationis membri inferioris explora.
Angulus orthostaticus
- Motum ambulandi simulans
- Lectus adaptabilis
Innovatio Technologiae Intelligentis
- Automatice longitudinis cruris adaptatio: longitudinem cruris aegroti automatice metire
- Uno clavi longitudinis cruris repone: Automatice longitudinem cruris aegroti restitue
- Uno botone lecti repone: sponte ad statum paratum restituitur
Progressus Technologiae Rehabilitationis
- Nova scena vitae virtualis tridimensionalis altae definitionis, experientia virtualis immersiva
- Aestimatio mobilitatis membrorum inferiorum, Integratio exercitationis et aestimationis
- Analysis et statistica automatica, summarium automaticum plurium datorum exercitationis et aestimationis
Exercitatio motoria membri inferioris cum stimulatione electrica musculorum superficialium (SPE) coniuncta
De Systemate Intelligenti Responsionis et Exercitationis Membri Inferiori A1-3
1.Optimizatio Motus
1.1stans orthostaticus 0-90°
Usus technologiae spatii nullius tremores lecti stantibus minuit, aegris experientiam curationis commodiorem praebens.
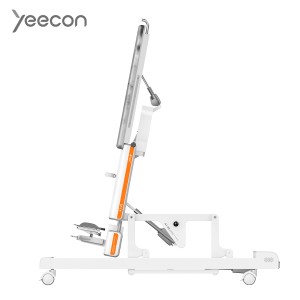
1.2 Motus ambulationis realis, angulus motus articulationis coxae 0-45°
Lata motus articulationum membri inferioris experientiam exercitationis ambulandi pleniorem praebere potest, ita ut quaeque articulatio membri inferioris latius exerceri possit.
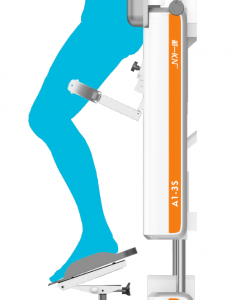
1.3 0-15° Lectus reclinabilis
Angulum recumbandi auge dum continuo gressu ut musculi qui in extensione coxae implicantur plene extendantur.

2.INNOVATIO TECHNOLOGIAE INTELLIGENS
- Automatice Longitudinis Cruris Adaptatur
- Restitutio automatica longitudinis cruris
- Restitutio Automatica Lecti
3.TECHNOLOGIA REHABILITATIONIS
Exercitatio Interactiva Virtualis:Novus motor tridimensionalis ad scaenas exercitationis altae simulationis construendas adhibetur, nexum inter exercitationem et vitam realem formans.

Aestimatio Ambitus Motus:A1-3 primum est quod aestimationem amplitudinis motus membri inferioris in seriebus intelligentibus membris inferioribus introducit. Nobis permittit progressum facultatis motus membri inferioris aegrotorum quovis tempore observare. Angulus motus membri inferioris a instrumento notatur. Notae cum configurationibus exercitationis synchronizantur.

Analysis statistica automatica:Data exercitationis et aestimationis aegrotorum in variis temporibus sponte summatim summa, et recuperationem functionis aegroti visualiter ostende.

Instructiones interactionis intuitivae:Fortis incitatio interactiva, moderatio temporis exercitationis
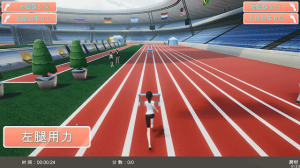
Formae exercitationis diversificatae:Exercitatio passiva, simulatio scenarii; Crus sinistrum/dextrum, exercitatio unius cruris; Exercitatio alternans simul cruris sinistri et dextri.
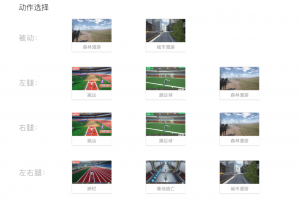
Educatio ad vitam spectans:In condicionibus vitae quotidianae fundatum; scaenas cum motu extremitatum inferiorum valde coniunctas constitue.
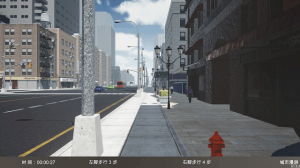
Aestimatio amplitudinis motus membri inferioris
4.DESIGNATIO ERGONOMICUS
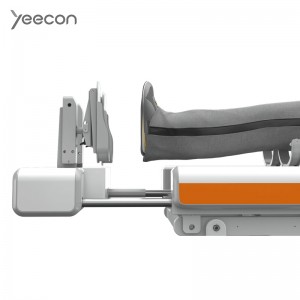
Pedalis elevationis: Nova structura bionica talo-pedis maiorem motum talo-pedis permittit, ulteriorem recuperationem functionis talo-pedisque adiuvans.
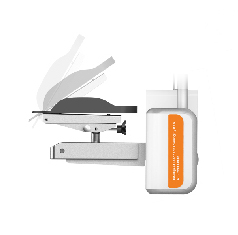
Bracchium mobile: Forma arcuata brachii machinae brachio corporis humani aptatur et positionem brachii in exercitatione stabilire potest. Staturam membri superioris conservat et stabilizat.
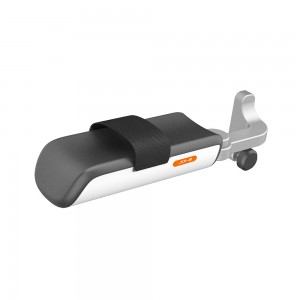
Spatium crurum adaptabile: Spatium crurum secundum magnitudinem corporis aegrotorum aptari potest ut aegroti in positione commoda exerceantur.
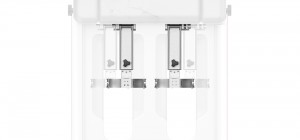
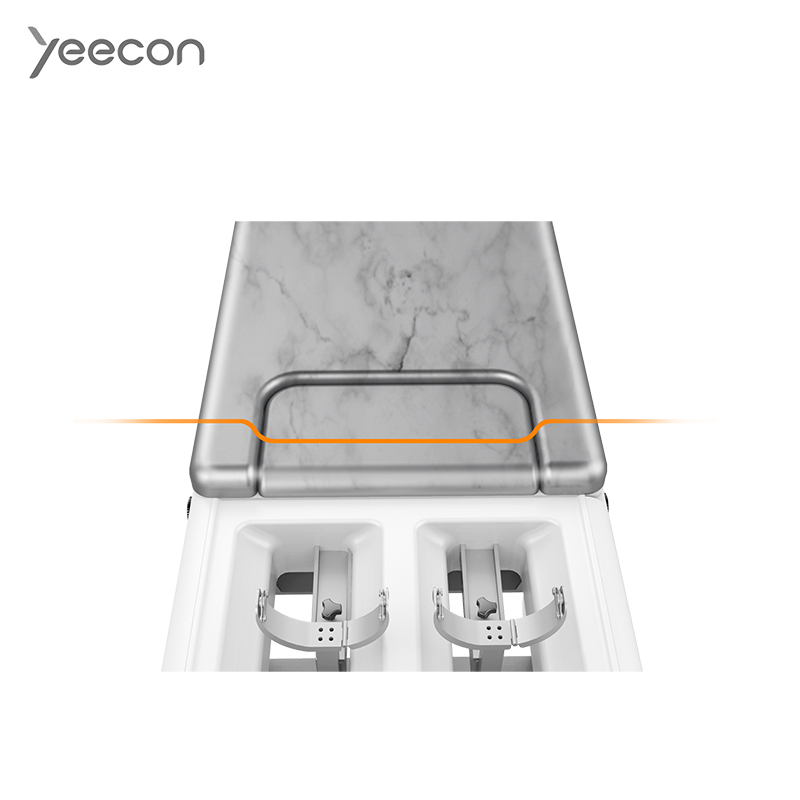
Fixatio cruris adaptabilis: Fixatio cruris secundum longitudinem cruris aegroti mutari potest ut formae corporis aegroti accommodetur.
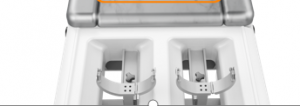
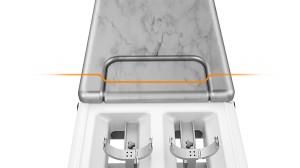
Designatio lecti rationalisad curvam corporis humani aptandam, pressionem minuens
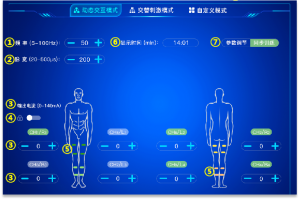
5.E.FUNCTIO EXCLUSIVA:combinatio cum myoelectricitate superficiali
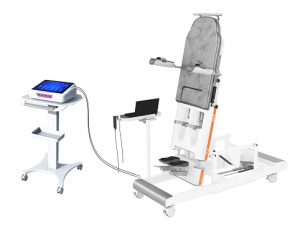
Notabilia Roboti Rehabilitationis Membrorum Inferiorum A1-3:
1. Technologia inclinationis dorsi patentata, extensionem coxae adiuvat, propius ad incessum physiologicum, reprimit modos reflexos abnormales
2. Efficacia servitii maior: exclusiva automatica longitudinis cruris adaptatio et functiones unius clavis ad restituendum
3. Processus exercitationis visualizatus: Functio ostentationis in tempore reali exclusiva aestimationis actionis coniunctae
4. Tutus et Commodus: designatio ergonomica brachiorum ad luxationem humeri prohibendam
5. Spatium crurum et talorum adaptabile ad configurationes exercitationis personalizatas
6. Coniunctio cum electromyographia superficiali: ambulationem et stimulationem electricam coniungens ad functionem incessus restituendam.
-

Machina decem, altae tensionis electricae, massagium l...
-

Instrumenta medica domestica Rehabilitatio Digitorum...
-
Instrumenta ad massage corporis, therapiae physicae OEM, vendita...
-

Auri Provisor Sinensis pro Instrumentis Medicis Singensibus...
-

Fabricator Sinensis Gait Training and Assessment...
-

Novae inventiones 2022 Multi articulationis Isokineticae Stre...


