


Introductio
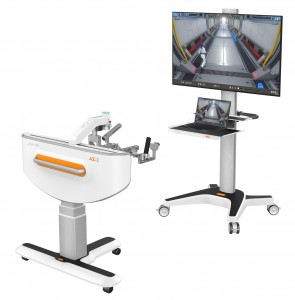
Automatum rehabilitationis membri superioris technologiam virtualem computatralem, cum theoria medicinae rehabilitationis coniunctam, adhibet ut regulas motus membri superioris humani in tempore reali simulet, et aegroti exercitationem rehabilitationis multiarticulariam vel unius articulationis in ambitu virtuali computatrali perficere possunt.
Systema etiam exercitationem ad pondus corporis superioris minuendum, responsa intellegentia, exercitationem spatii multidimensionalis, et systema aestimationis validum praebet. Aptissimum est praecipue aegris qui dysfunctionem membri superioris ex ictu, malformatione cerebrovasculari, trauma cerebri gravi, aliisve morbis neurologicis causatam habent, vel aegris qui functionem membri superioris post chirurgiam recuperaverunt.
Effectus Therapeuticus
Promove formationem motus isolati
Robur musculorum residuum stimulare
Auge tolerantiam musculorum
Coordinationem articularem restituere
Flexibilitatem articulationis restitue
Motricitatem corporis superioris robora
Fortis nexus cum ADL
Recuperatio functionis membri superioris
Proprietates
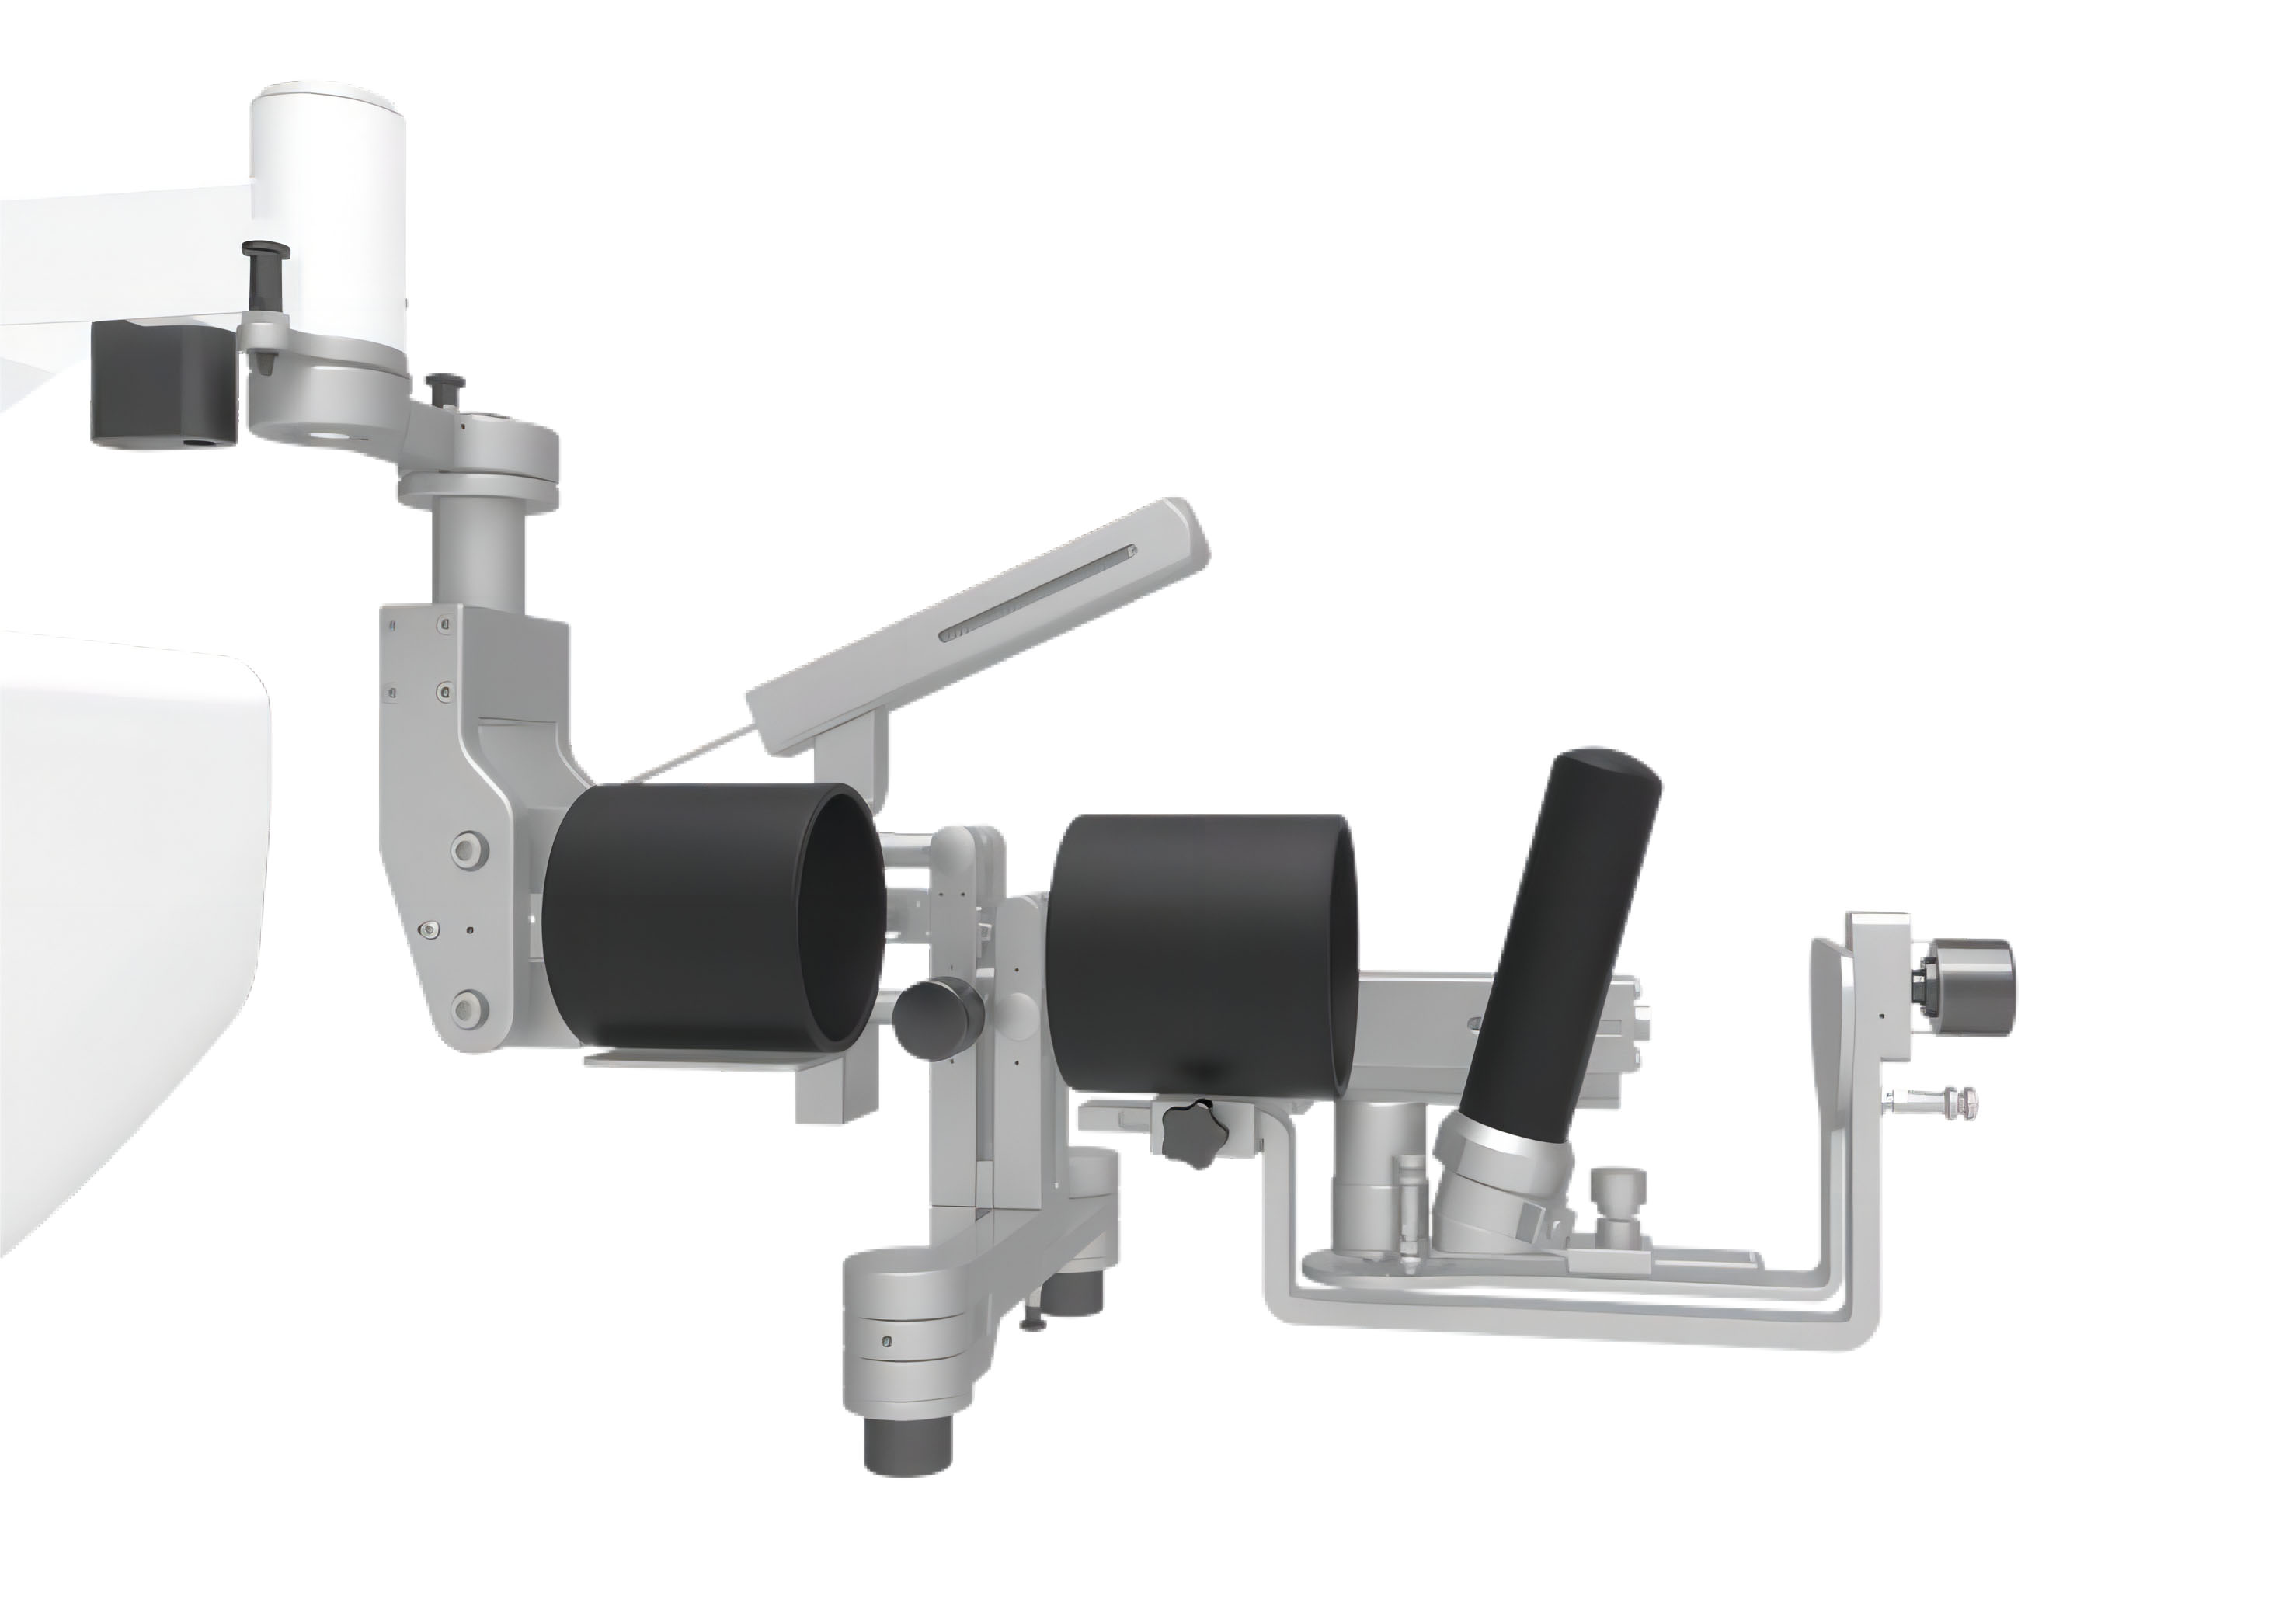
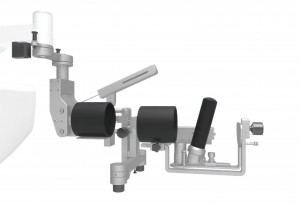
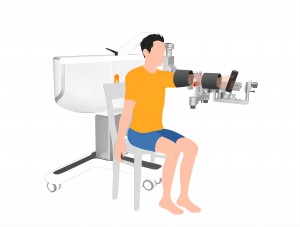
Proprietas 1: Structura exosceleto involuta
praesidium articulationis
motum separationis promovere
Imperium unius articulationis auctum
Resistentia antebrachii et brachii superioris separatim adaptabilis
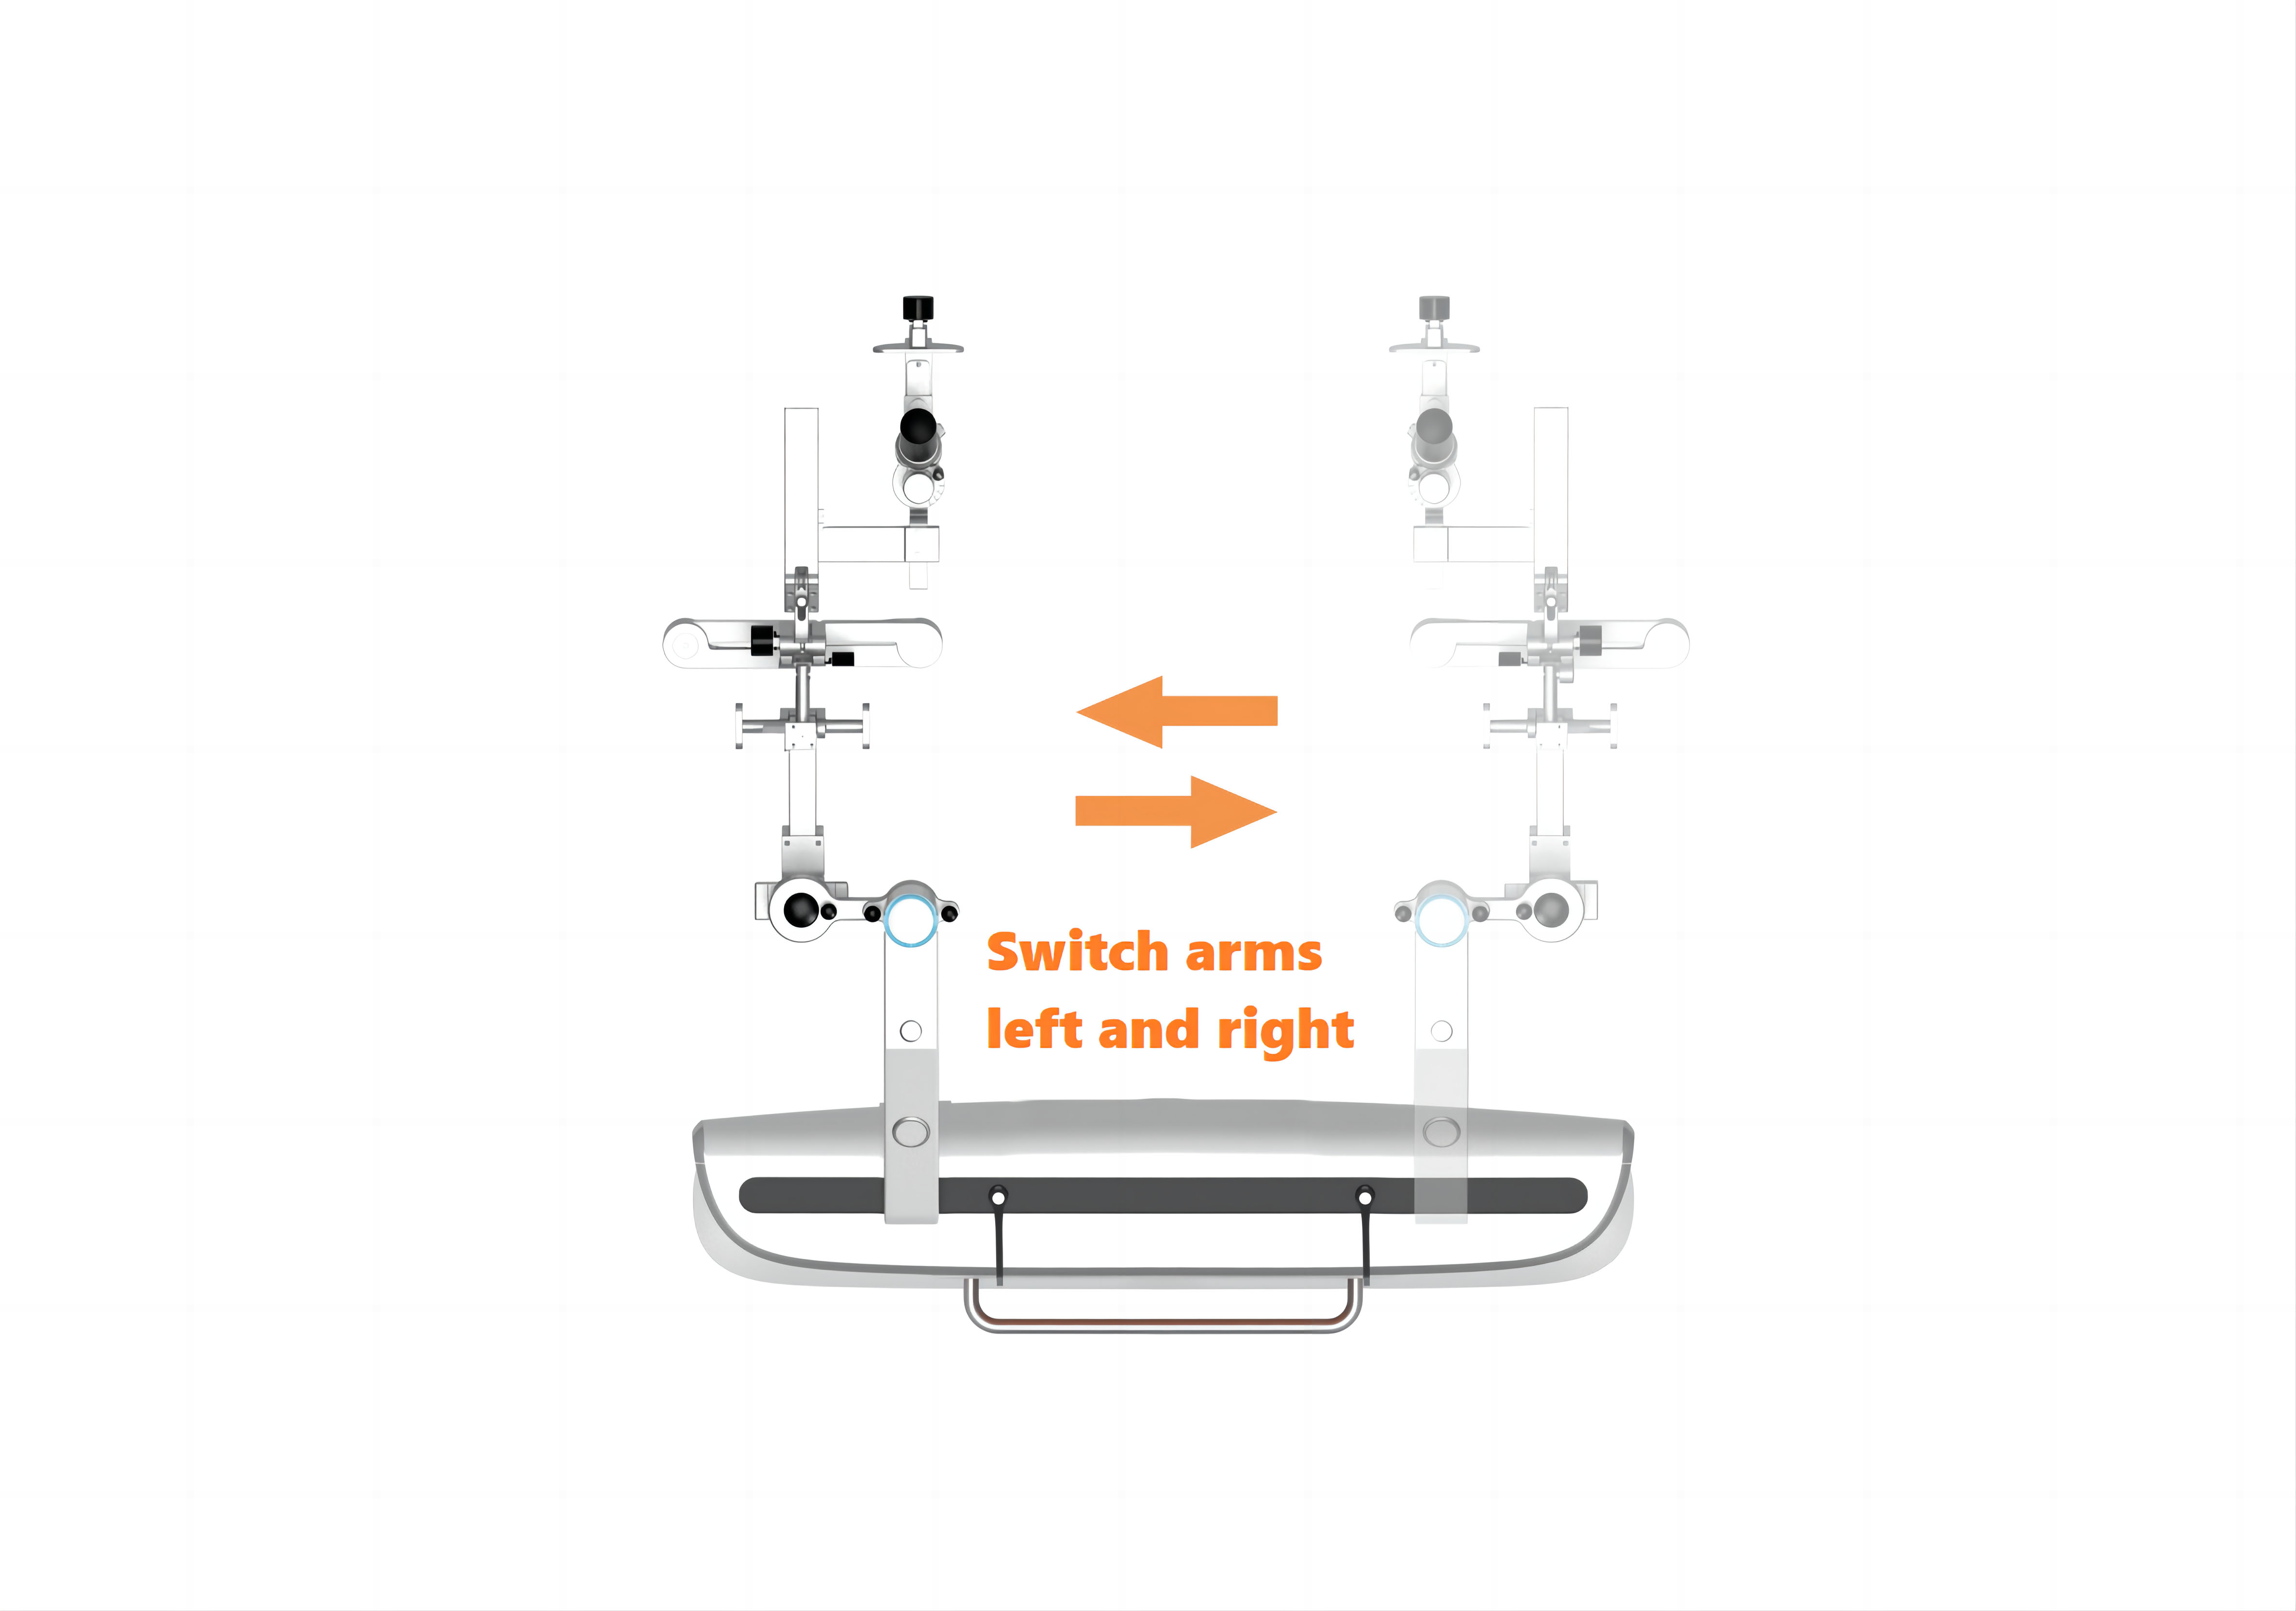
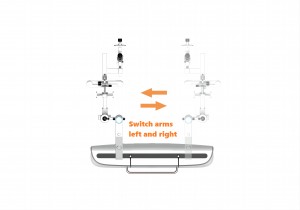
Proprietas II: Designatio mutationis brachii integratae
Facilius brachia mutare
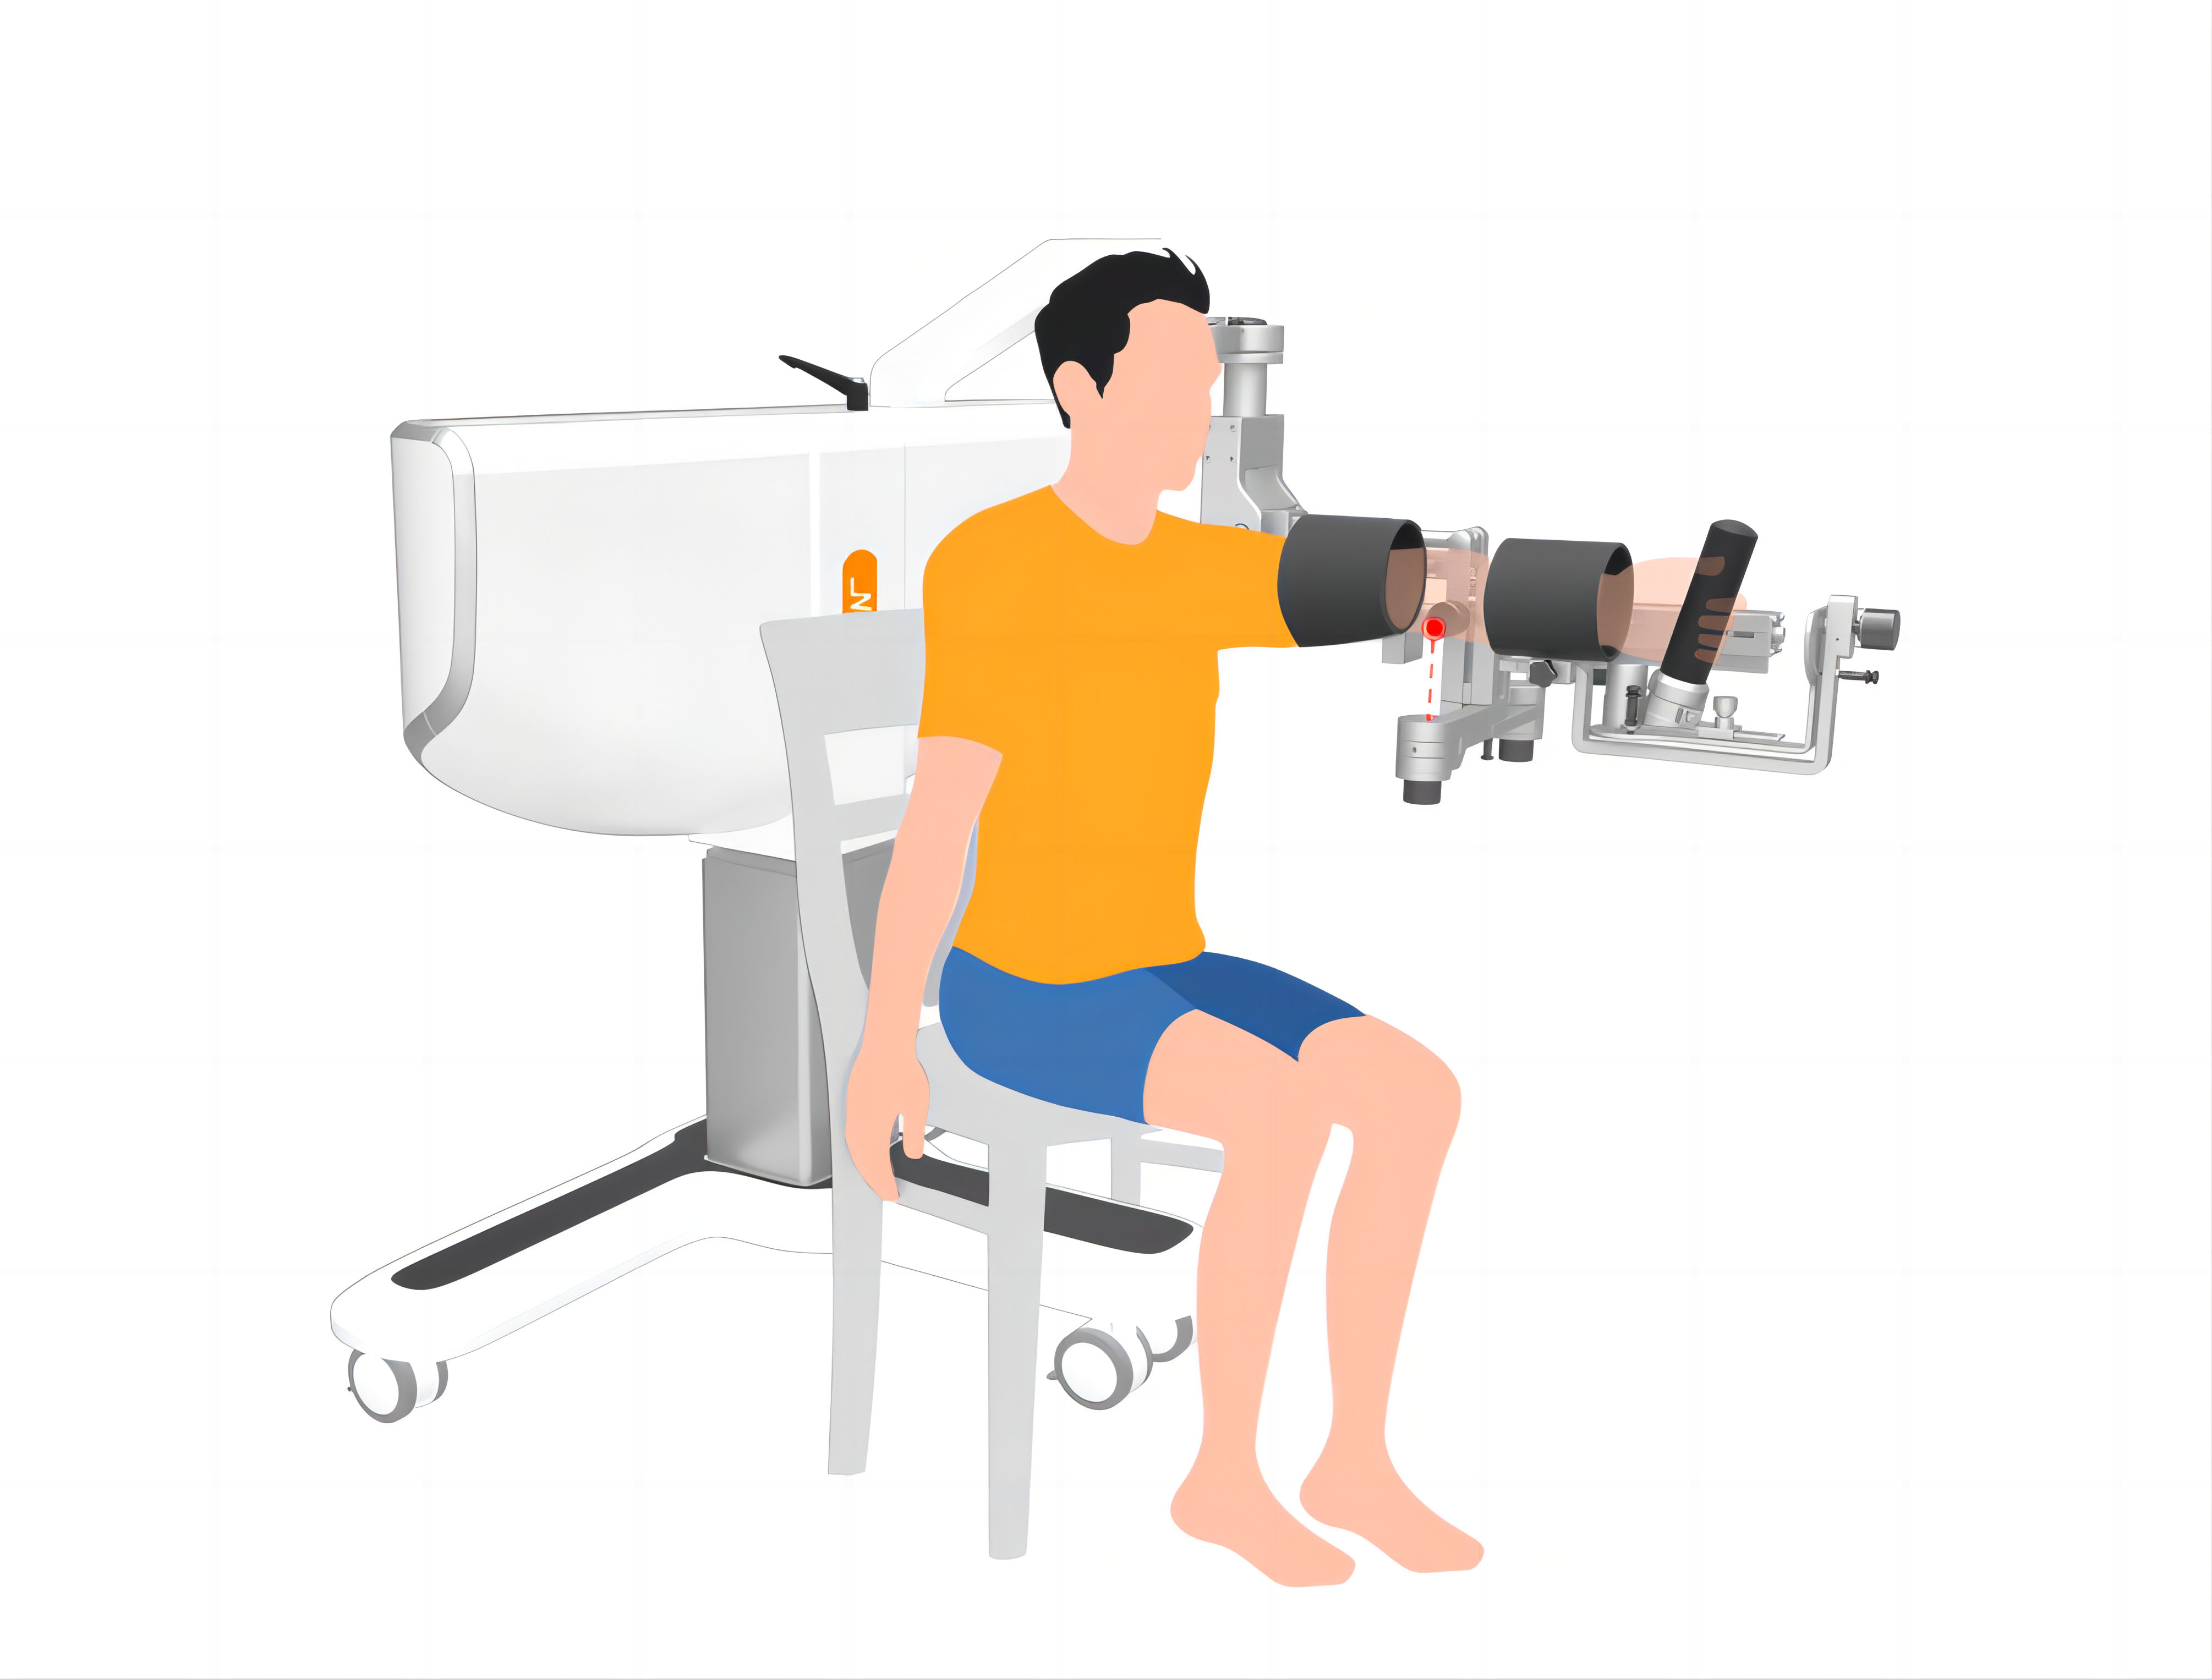
Proprietas III: Locator lasericus inclusus
Accurata positio articulationis ad curationem tutam et efficientem curandam.
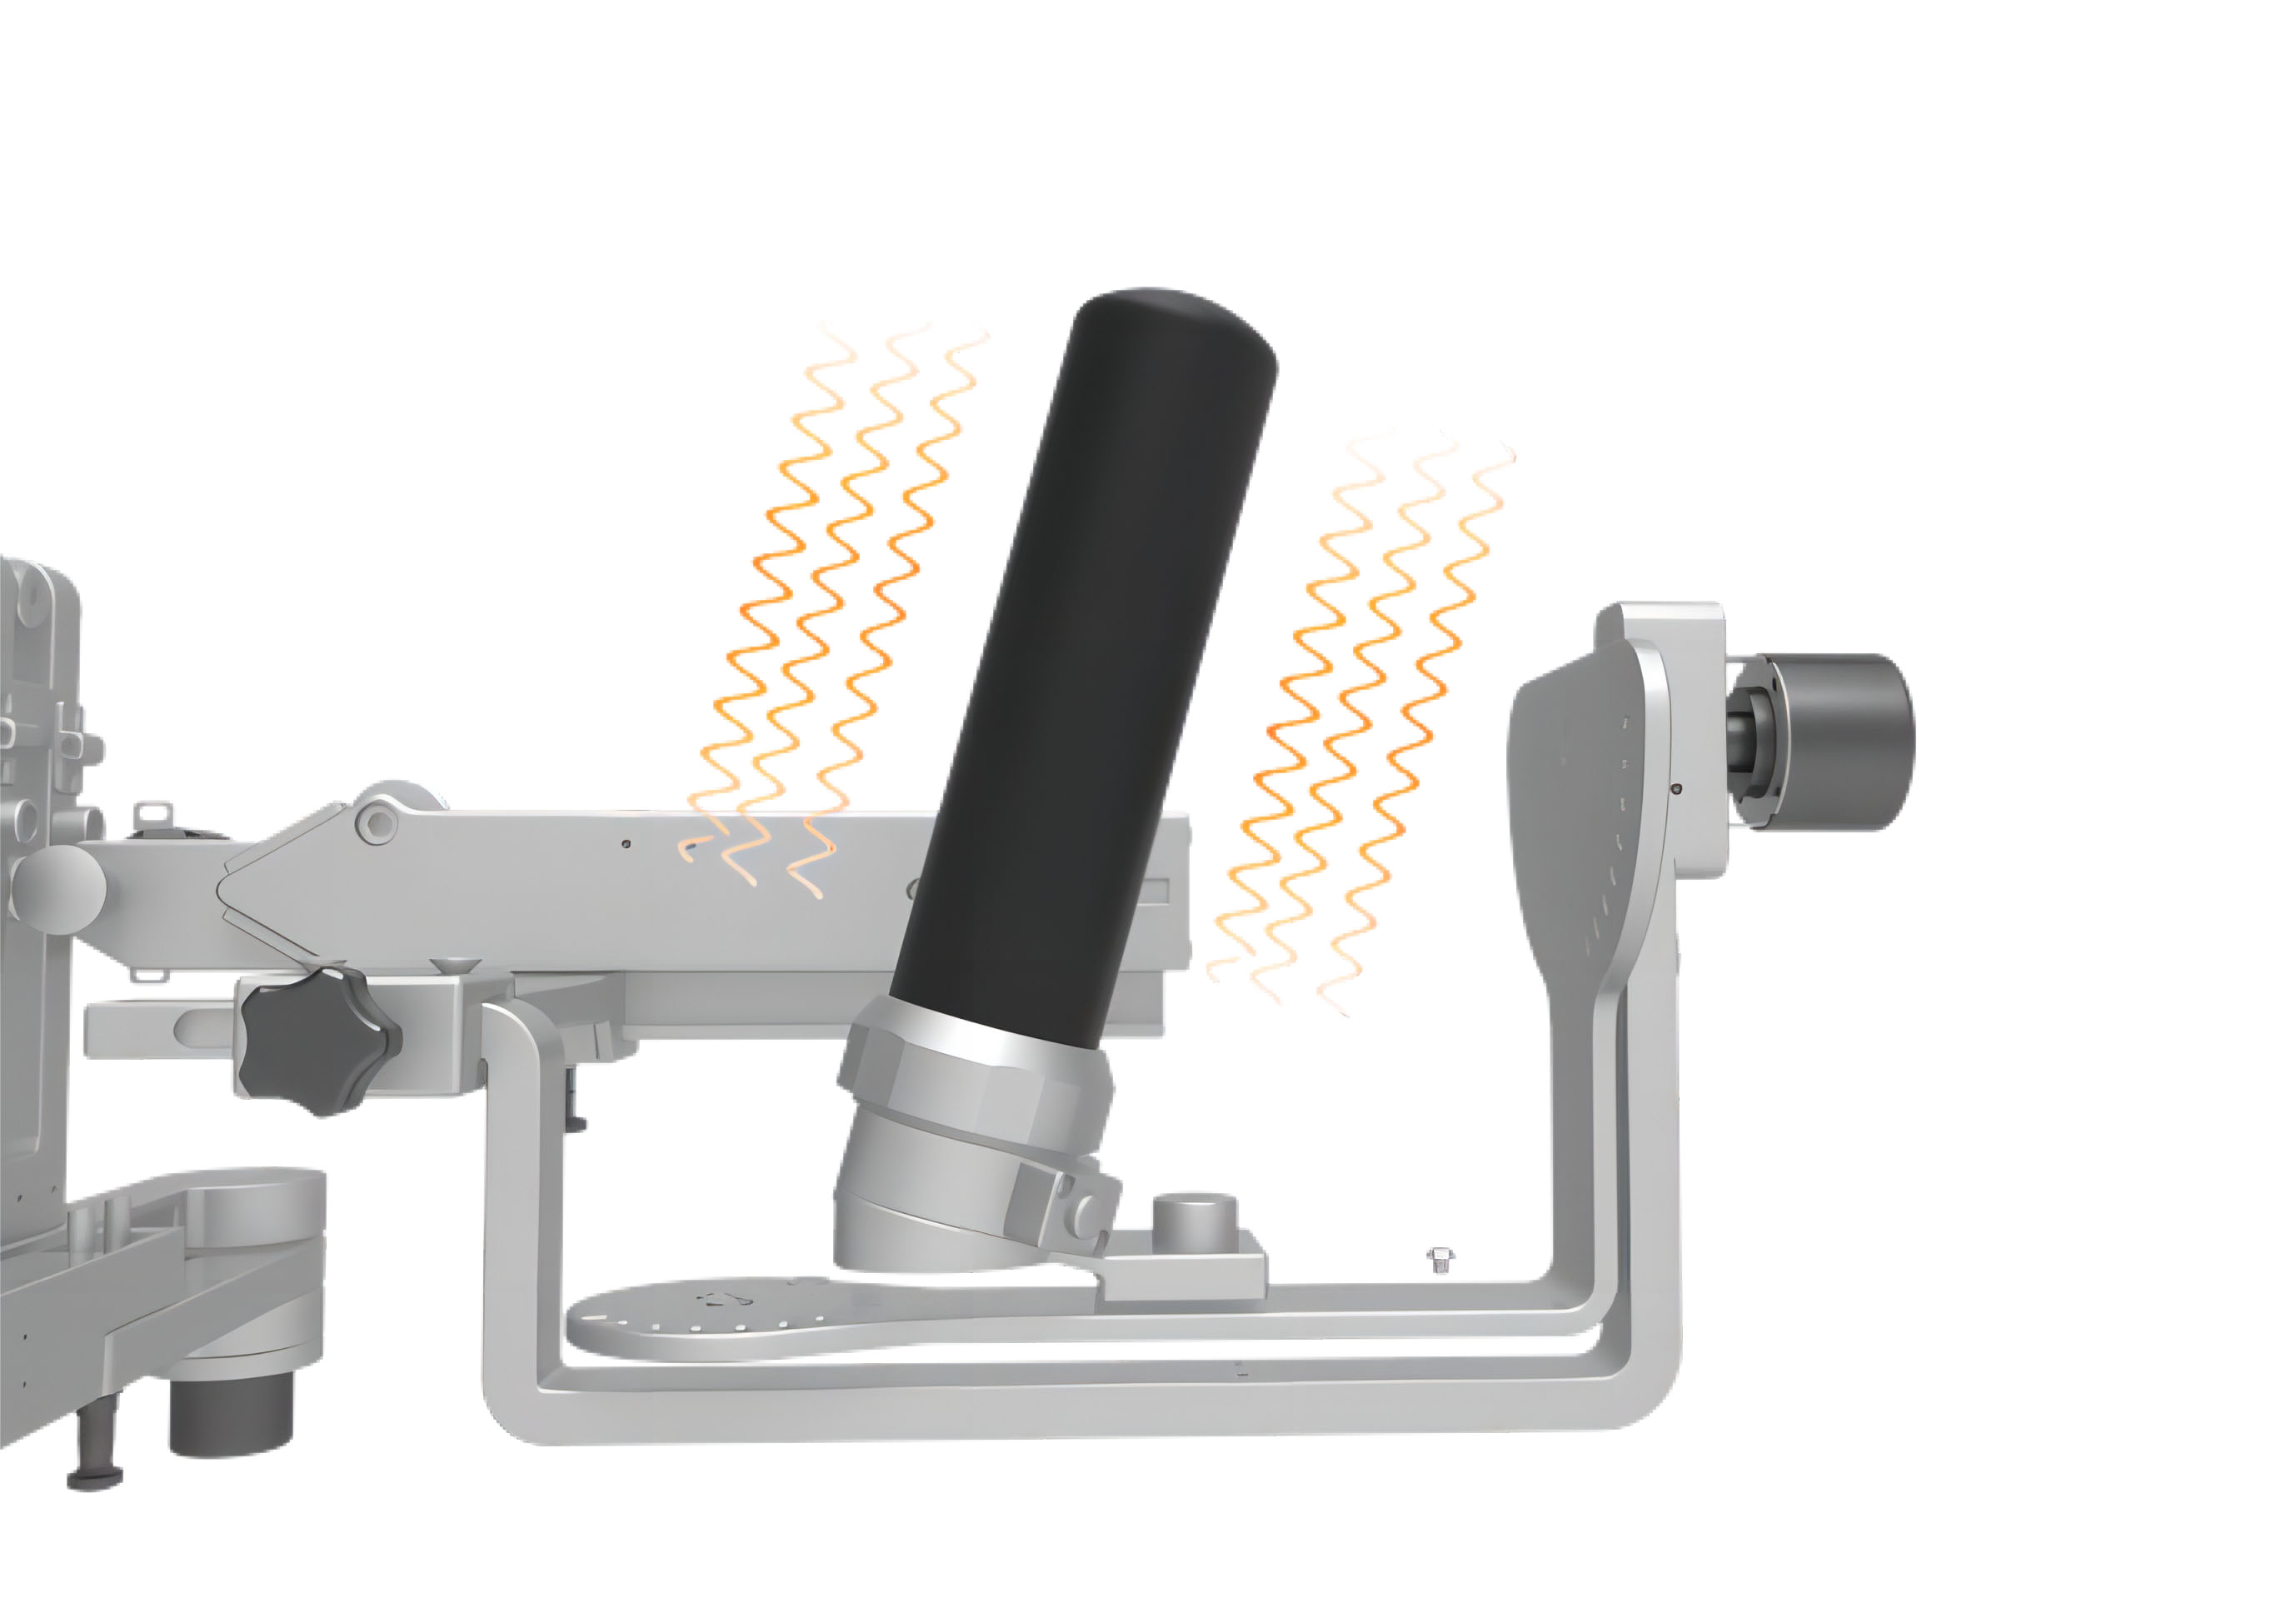
Proprietas IV: prehensio manus + stimulatio vibrationis
Responsio in tempore reali de vi prehensionis
Monita vibrationis per exercitationem aestima.
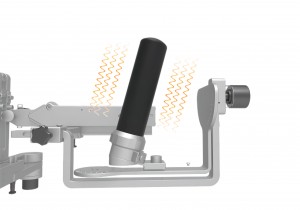
Proprietas V: Aestimatio accurata articulationis singularis
Proprietas VI: 29 interactiones scaenae
In praesenti, sunt XXIX genera programmatum ludorum exercitationis non repetitivarum, quae continenter renovantur et adduntur.
Character VII: Analysis Datorum
Histogramma, summarium datorum graphi linearis ostentatio
Comparatio duorum quorumlibet eventuum exercitationis aestimationis
-

Instrumentum rehabilitationis ambulationis exosceleti A3-M...
-

Mensa Robotica Inclinabilis C1 pro Pueris
-
YK-7000A3 Suspensio Ambulatoria ad Rehabilitationem
-

A13-M Robot Rehabilitationis Exosceleti Membri Inferiori
-
Robot A3mini paediatricus ad incessum rehabilitandum
-
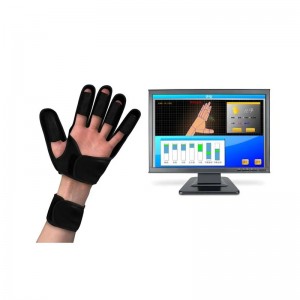
Rehabilitatio Manuum et Robotica Aestimationis A4


